正在加载... 正在加载...


星潜海洋-Stellamar

水下机器人设计思路

本水下机器人的设计核心是"高机动、低成本、强适配、可拓展"这四大要点。致力于打造覆盖多场景的水下机器人产品体系,解决传统水下机器人民用化不足、功能单一、复杂环境适应性差等痛点。

高机动

卓越的水下运动性能,全自由度控制,适应复杂水下环境。

低成本

优化材料与制造工艺,实现高性能与低成本的平衡。

强适配

灵活适应不同作业场景与环境要求,多功能集成。

可拓展

模块化设计支持功能扩展与升级,适应未来需求。

一

产品形态与结构设计

        运用数值模拟方法并基于流体力学(CFD)对不同长径比与轮廓曲率的外形方案进行流体动力学分析,通过模拟水下运动时的流场分布、压力梯度及涡流特性,定量评估并迭代优化外形设计,最终确定了以圆碟型为核心的机器人外观。 在确定整体外形后,对本设计采用模块化与分舱理念进行内部架构规划。将系统地按功能划分为动力舱、控制舱、能源舱及载荷舱等独立密封单元。该布局主要为了提高本机的维护性与故障隔离能力,也便于功能扩展与配置调整,增强了整体设计的系统性与适应性。 在材料选择上,为了兼顾水密性、结构强度与加工成本,主要采用PVC管材作为主体承力结构,亚克力板用于观察窗与密封端盖。通过标准化管径与板材规格,结合激光切割与粘接工艺,可实现轻量化、低成本的舱体制造。

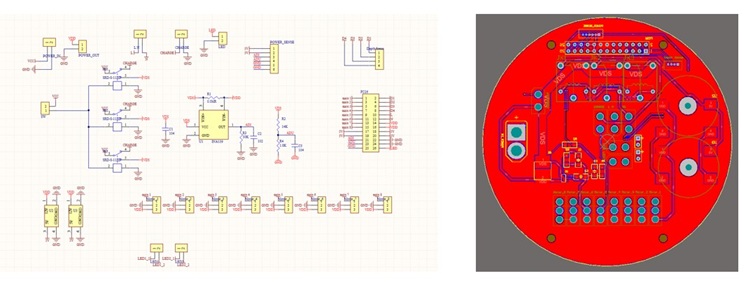
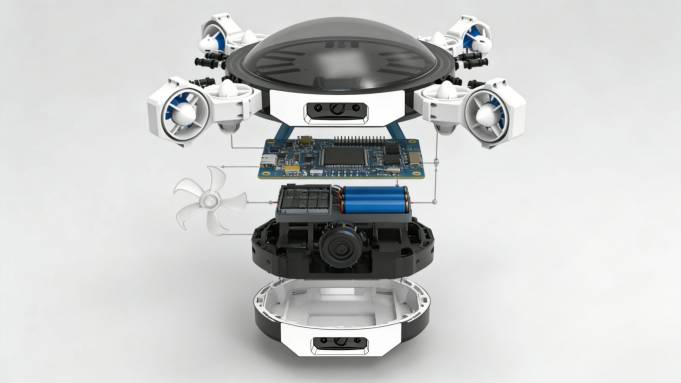
        基于上述设计,完成了圆蝶形水下机器人的三维参数化建模,制作出1:1实体样机并通过配平与水密测试,验证结构设计的可行性与装配工艺。图为本机PCB板设计概念图(放大)。
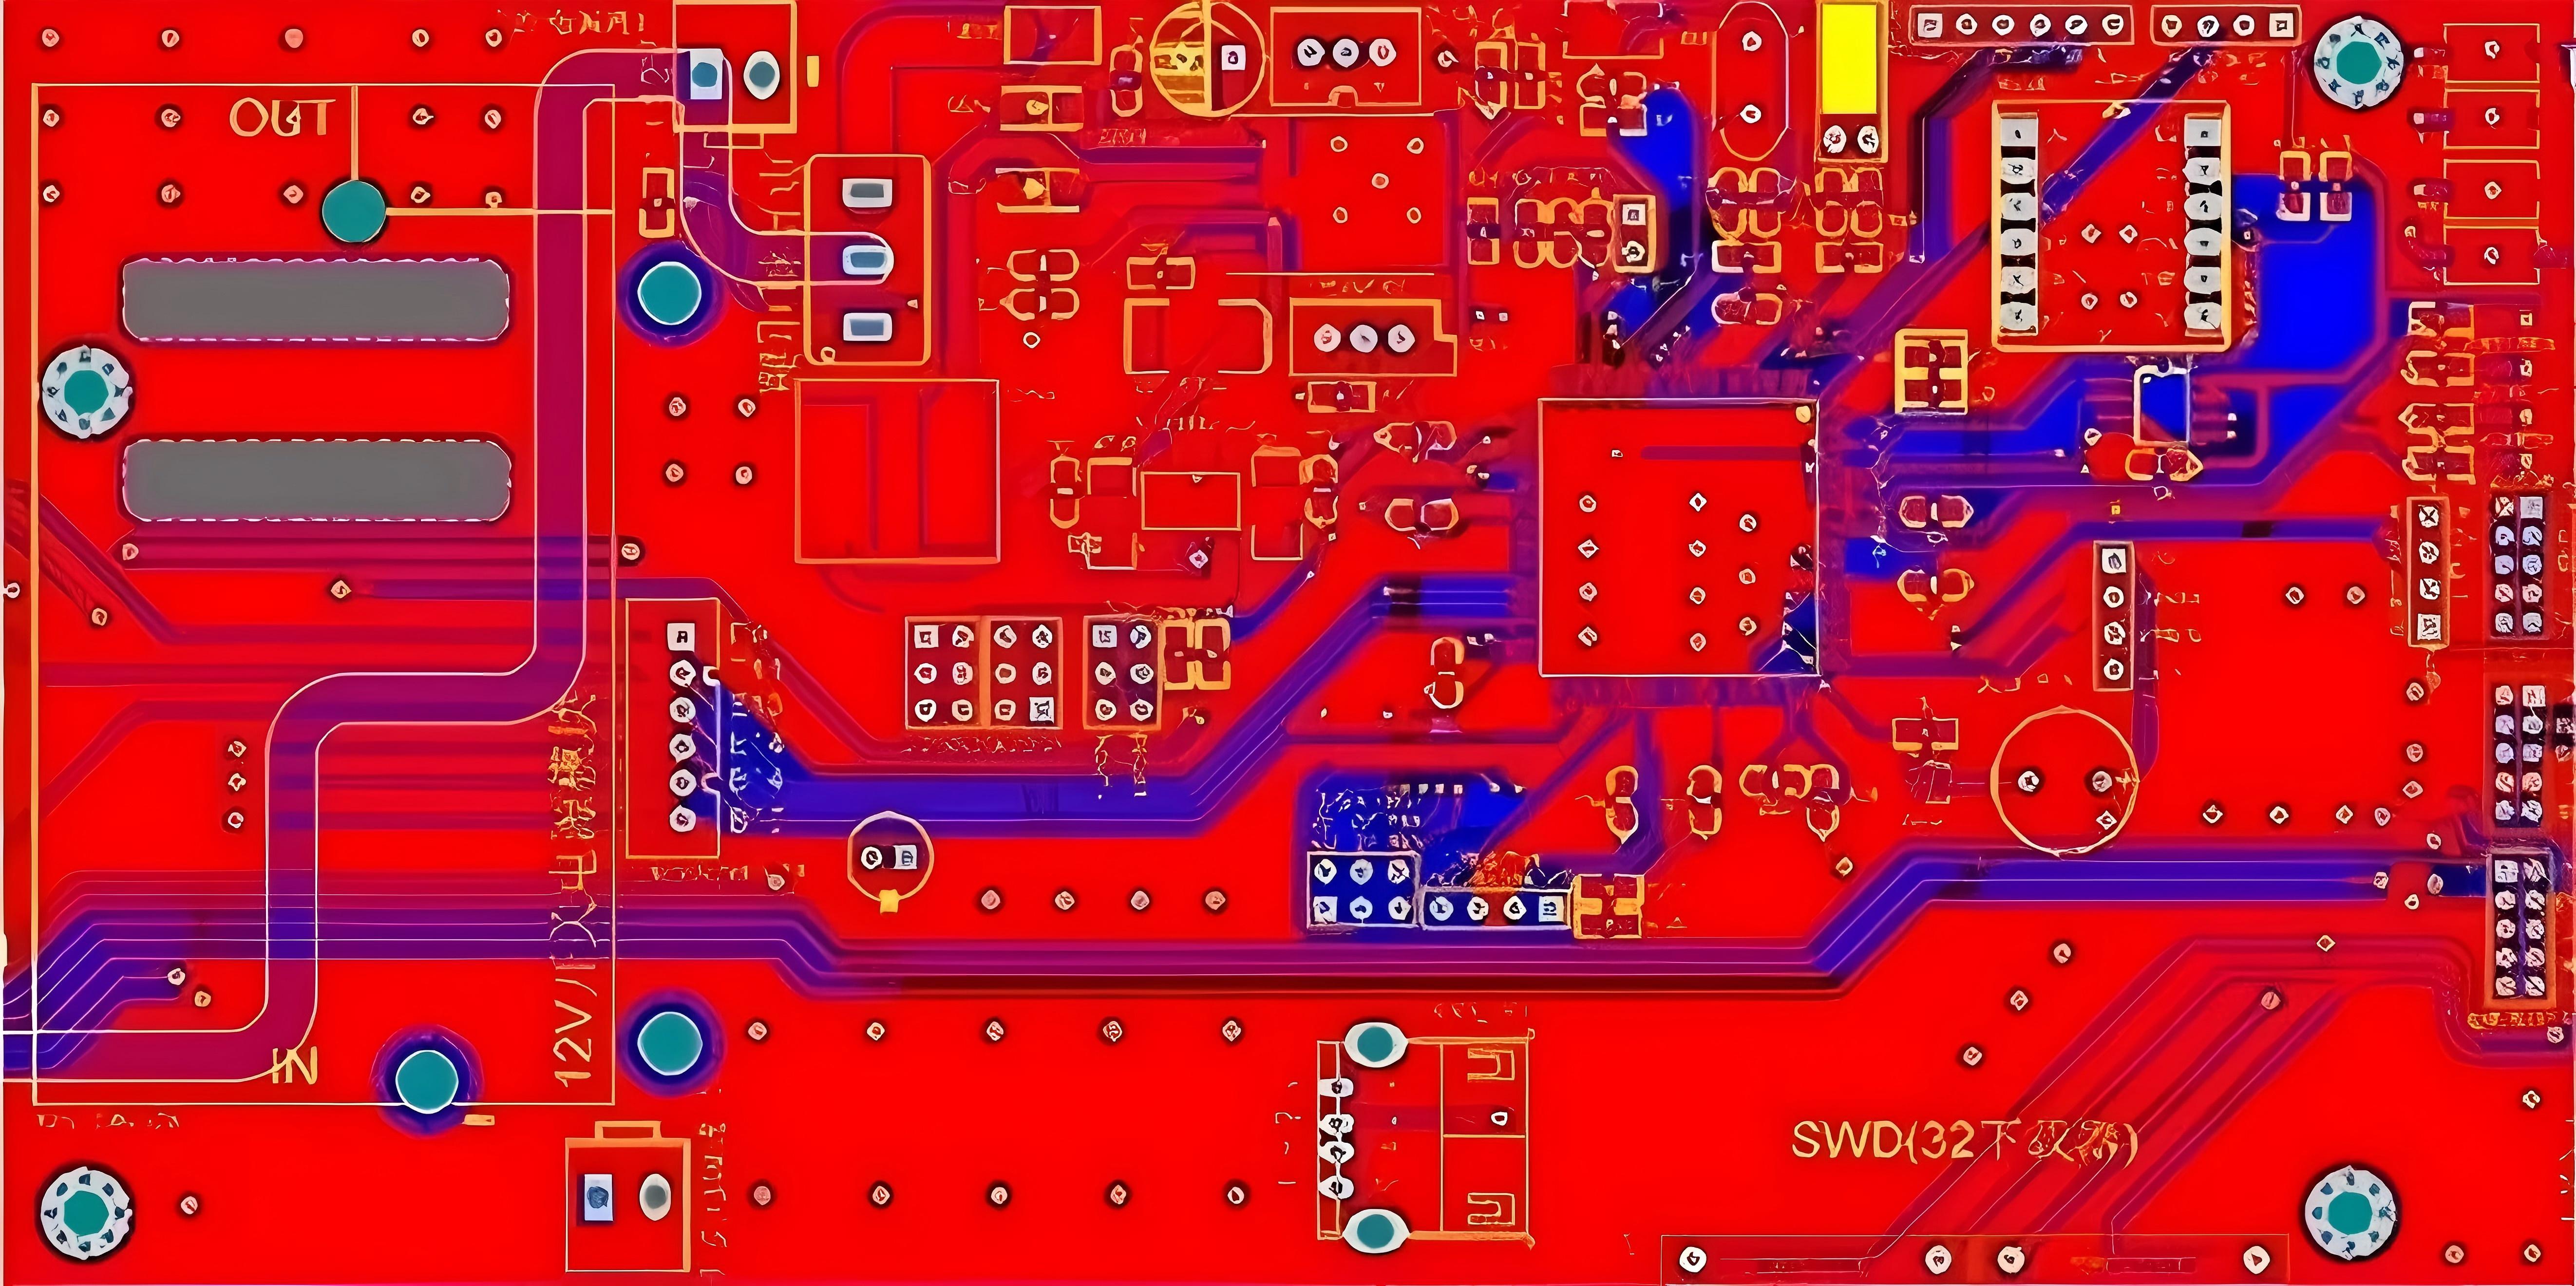
PCB结构设计

        本机主体结构采用PLA材质制造,通过拓扑优化在保证关键部位强度的前提下实现整体轻量化,大幅降低空气中重量,提升布放与回收的便捷性。 动力系统采用8个推进器呈球状均匀分布的模块化推进单元。此布局设计通过各推进器推力的动态矢量合成,可实现任意方向上的平移、旋转及复合运动,是实现全向机动与精准姿态控制的基础。 上文所提到的各独立密封单元,其间采用高强度铜柱进行连接。这些铜柱兼具双重核心功能:一是作为整机的核心机械支撑骨架,确保结构稳固;二是作为统一的电源与通信母线,在物理连接的同时完成电力分配与信号传输,从而彻底简化了内部线缆布线,显著提升了系统可靠性、装配维护效率,可以进一步降低总体复杂性与成本。图为本机模块化设计示意。
模块化设计
模块化设计

        外壳采用PVC(聚氯乙烯)管材,其具有优良的机械强度与抗冲击性,能够有效承受一定水深的外部静水压力及作业过程中的偶然碰撞。其对海水、微生物及化学物质具备良好的耐受能力,可以确保外壳在长期水下作业中的结构完整性与寿命。 作为市售标准件,PVC管材规格齐全、成本低廉,且支持便捷的切割、粘接与机械加工,极大简化了主体结构的制造与装配流程。内舱分隔使用亚克力板(PMMA),由于其材质密度低,在实现内部分舱隔断的同时,可以控制非承力结构的重量,有助于优化整体浮力与重心分布。 其表面光滑、气密性良好,便于实现可靠的O形圈或密封胶密封。且其材料透明的特性更方便直观检查与故障诊断。
二

功能与系统设计

        基于“满足多场景作业需求”这一核心设计目标,本机构建了一套高度灵活、开放可扩展的软硬件协同系统。该系统旨在超越单一功能限制,通过模块化架构与可重构设计,实现从常规作业到特种任务的快速适配。基础功能覆盖水下勘测、采样、监测、拍摄,拓展功能支持水下维修、救援、娱乐,并可灵活挂载机械手、水质抽样管、声呐探测器等模块。

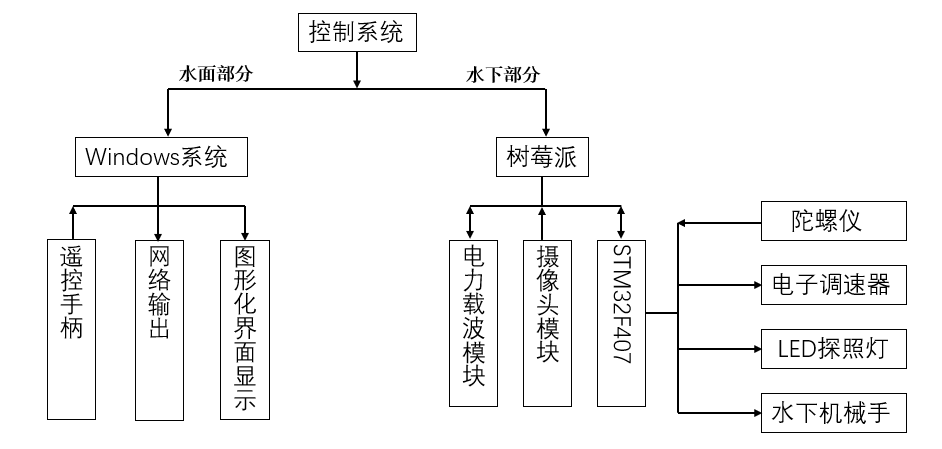
        搭配"地面站+水下机器人"协同体系,地面站支持手柄遥控(六自由度运动)与手机端操作,内置4种工作模式(手动、定深、自稳、GPS巡航),能实时反馈水下图像、姿态、深度等数据。采用"远距离有缆+无线辅助"模式,300米零浮力线缆实现电能与信号同步传输,WiFi模块支持手机端图像显示与遥控,适配不同作业距离需求。

        为实现“基础功能+定制化模块”的灵活组合,本机搭载了标准化、模块化的防水外接接口系统,该系统是实现多功能拓展的物理与电气基础。 其中,每个接口集成了电力传输(24V DC)、高速数据通信(以太网、CAN总线)、以及低压信号通道,并通过多触点冗余密封圈和压力平衡补偿技术,确保在额定水深下的长期可靠连接。 采用盲插自锁式电气连接器与机械快换卡扣相结合的方式,使得在岸上环境中,模块的更换可在数分钟内完成,无需专业工具,可极大提升任务转换效率。 本机还定义了统一的模块识别与通信协议。软件主控系统可自动识别接入模块的类型、型号及所需资源,并自动加载相应的驱动与控制界面,实现“即插即用”。图为本机推进系统。

推进器系统
系统
三

技术与性能设计

        针对水下复杂环境,研发适应本机的串级 PID 控制算法,优化了内环姿态角速度和外环姿态角的双闭环控制逻辑。以姿态传感器(MPU6050)反馈的实时角速度与欧拉角为输入,通过高速PID控制器直接调节推进器输出,实现对本机滚转、俯仰、偏航角度的快速、稳定控制。将复杂的空间运动分解为姿态调整与线运动的协同,实现了对前后、左右、浮潜等运动的厘米级精度控制。

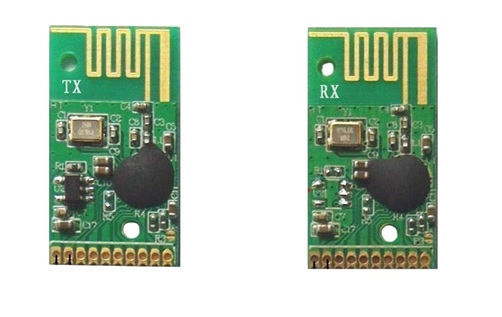
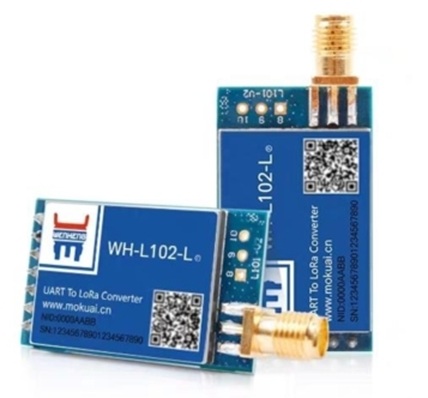
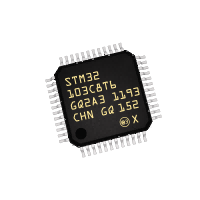
        本机搭载意法半导体(ST)的增强型处理器 STM32F103C8T6 芯片,机内集成有GPS定位(水面自主巡航,精度1米)、2.4G和5.8G通信模块通信模块、姿态传感器、深度传感器,结合自适应图像增强技术,提升水下作业精度与环境感知能力。软件方面,本机编有姿态融合算法、自适应水下图像增强程序、基于PID的自主路径规划代码、通信协议(TCP、JSON、485总线)等适应本机硬件系统的设计,保障了数据传输和实际操控的稳定。图以从上到下/从左到右的顺序为:芯片、2.4G通信模块、5.8G通信模块。

STM32F103C8T6
2.4G通信模块
5.8G通信模块

        通过流线型外形(CFD流体力学仿真优化)降低水阻并不足以完全解决供电持久问题。为此,本机搭建高效电源管理系统,延长续航时间;作业范围可覆盖100米以下沿岸到浅海,适配工业、消费、救援等多场景应用需求。图为电源管理模块。

电源管理系统
电源管理系统

处理器

STM32系列主处理器,搭配低功耗PCB设计。

传感器

MPU6050姿态传感器、深度传感器、通信模块(USR-WIFI232-D2)。

推进系统

8个外转子无刷电机驱动螺旋桨推进器球状分布,全矢量控制。

通信系统

300米零浮力线缆有线连接 +高精度GPS与 WiFi无线辅助。

工作深度

可稳定覆盖150米深水下作业。

扩展接口

多组防水外接接口,支持多种扩展模块。

低功耗

DC-DC电路降压,八合一电机调速板,节约舱内体积,提升续航能力。

外观设计

首创圆碟型水下机器人,适合多种复杂水下环境。

设计核心逻辑

简单来说,我们的核心逻辑是:以场景需求为导向,用差异化形态适配不同环境,用模块化结构降低成本、提升拓展性,用核心技术保障高机动性与智能化,最终实现水下机器人的民用化、规模化应用,为中国式现代化贡献力量。