正在加载... 正在加载...


星潜海洋-Stellamar

水下机器人研发过程

研发环节紧扣"复杂环境适应性+高机动性能"思路,历经设计、软硬件开发、测试验证、企业合作试用四大阶段,形成多技术突破与商业化落地基础。

研发起点:需求分析与理念确立

        针对传统水下机器人(鱼雷形、框架式)机动性差、转向半径大、复杂环境适应性弱等问题,确立"圆碟形"核心外形设计,模仿飞碟结构实现中心轴对称与上下对称,满足狭窄、崎岖水域作业需求,达成零转弯半径与360°旋转功能。

        星潜海洋水下机器人的核心研发目标:实现全自由度运动、精准姿态控制、模块化拓展,兼顾民用场景(资源勘测、安全监测等)的实用性与经济性。

系统架构与核心技术研发

        将系统分为三大部分进行研发:地面站系统、远距离水下有缆通信系统、整体结构。支持三种工作模式(水下遥控驾驶、水面自主驾驶、水下作业拓展)。

关键技术突破:

  • 推进器矢量解耦算法:8个推进器对六轴运动均有贡献,实现任意角度、方向、姿态的水下运动,抗扰流能力达3节。
  • 模块化分舱:分为控制舱、电池舱、驱动舱等,支持功能模块快速替换与拓展。
  • 自主防水与低功耗:一体式透明亚克力舱+轴向密封,满足150m下潜耐压(1.5Mpa);CFD优化流线型外形+低阻抗PCB设计,提升续航。

控制算法优势:

        研发基于PID自主路径规划,通过串级PID姿态控制算法(内环角速度控制、外环姿态角控制),提升俯仰、横滚、偏航控制精度(水下定深精度5mm,定航向精度3°)。

测试验证与性能达标

        通过实验室测试与实地试验,验证了本机在复杂水流环境中的稳定性与机动性,各项技术指标均达到理想研发目标:

150m
最大下潜深度
4.5kg
单机重量
1.54 m/s
最高前进速度
2kg
负载能力
5mm
水下定深精度
6小时
轻载续航时间

        实地试验包括水库静停、下潜、抗浪涌实验,验证了本机在复杂水流环境中的稳定性与机动性,抗扰流能力达到3节。

企业合作与成果转化

        星潜海洋已与多家企业开展合作试用,取得显著应用效果,并达成多项成果转化意向:
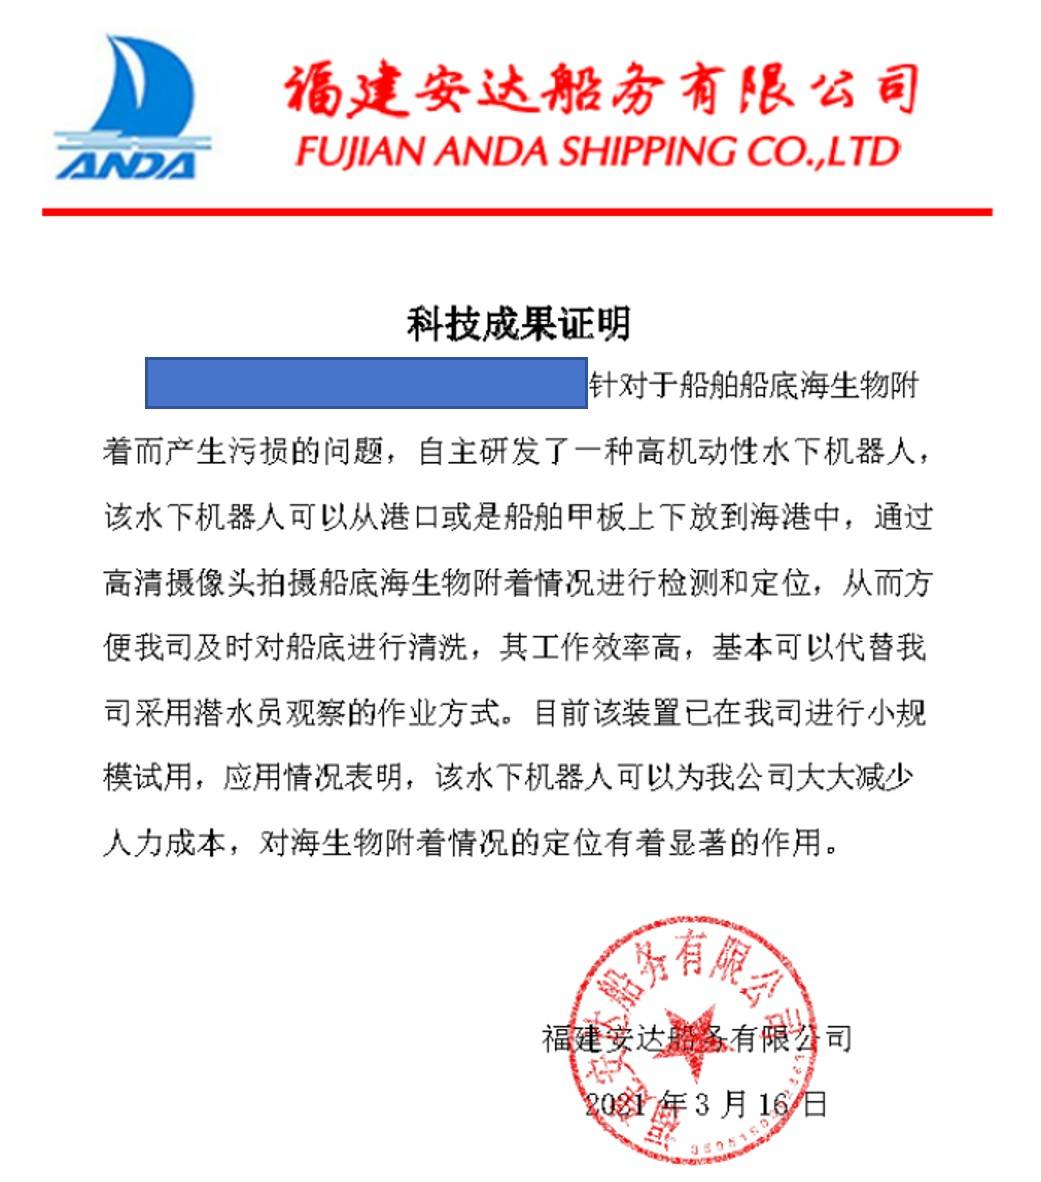
福建安达船务合作图片
福建安达船务有限公司
测试水下机器人对船底海生物附着情况的检测与定位能力,替代传统潜水员观察作业。小范围试用成功,减少企业人力成本,定位效果显著,可辅助船底清洗作业。
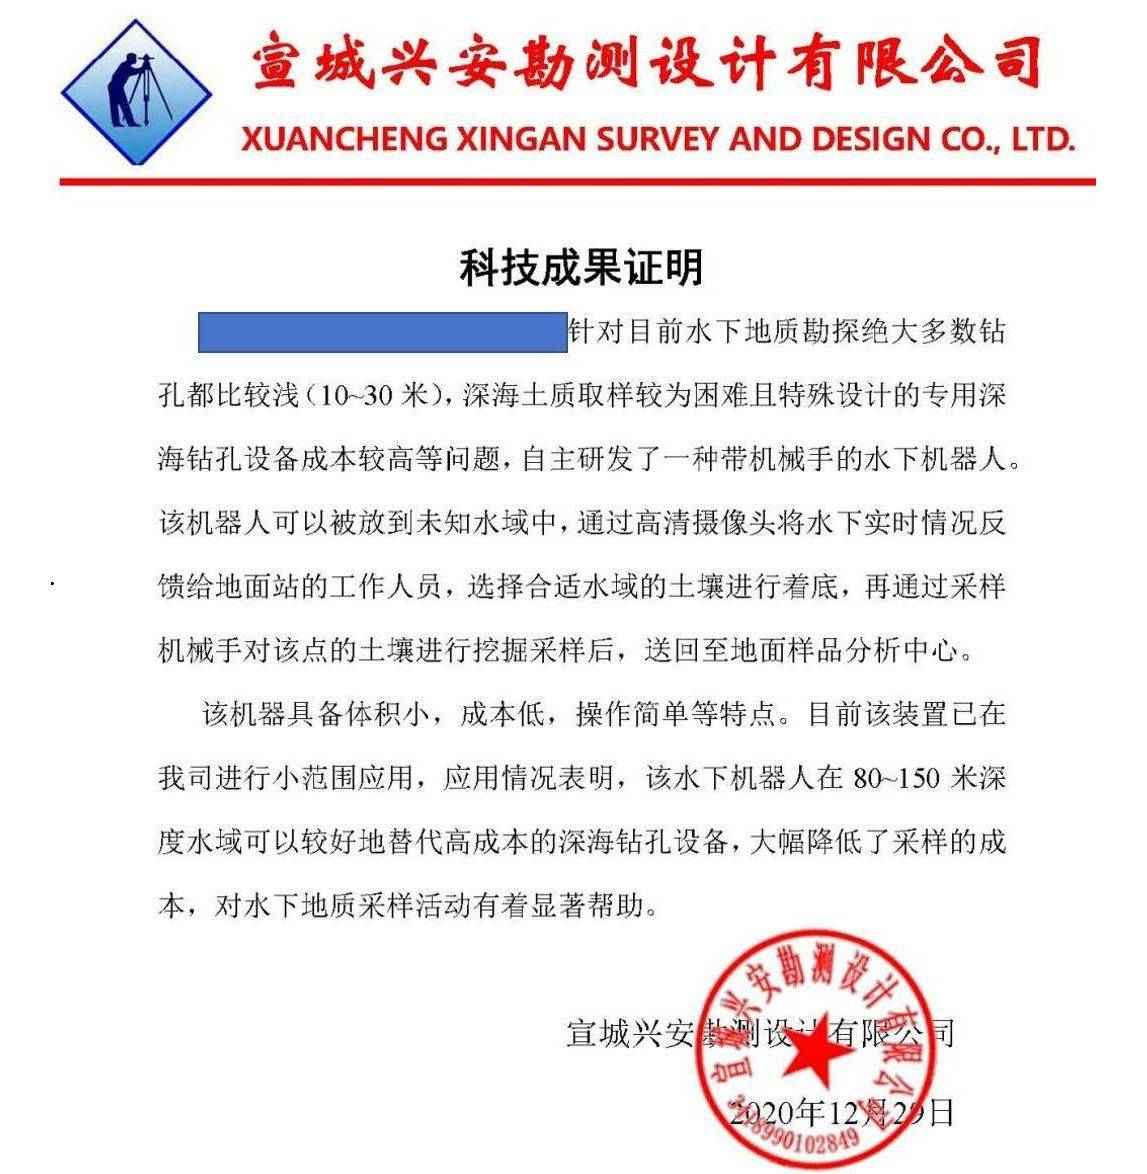
宣城兴安勘测设计合作图片
宣城兴安勘测设计有限公司
测试水下机器人在80-150米水深的土质采样能力,替代高成本水下钻孔设备。小范围应用达标,体积小、成本低、操作简便,大幅降低水下地质采样成本。
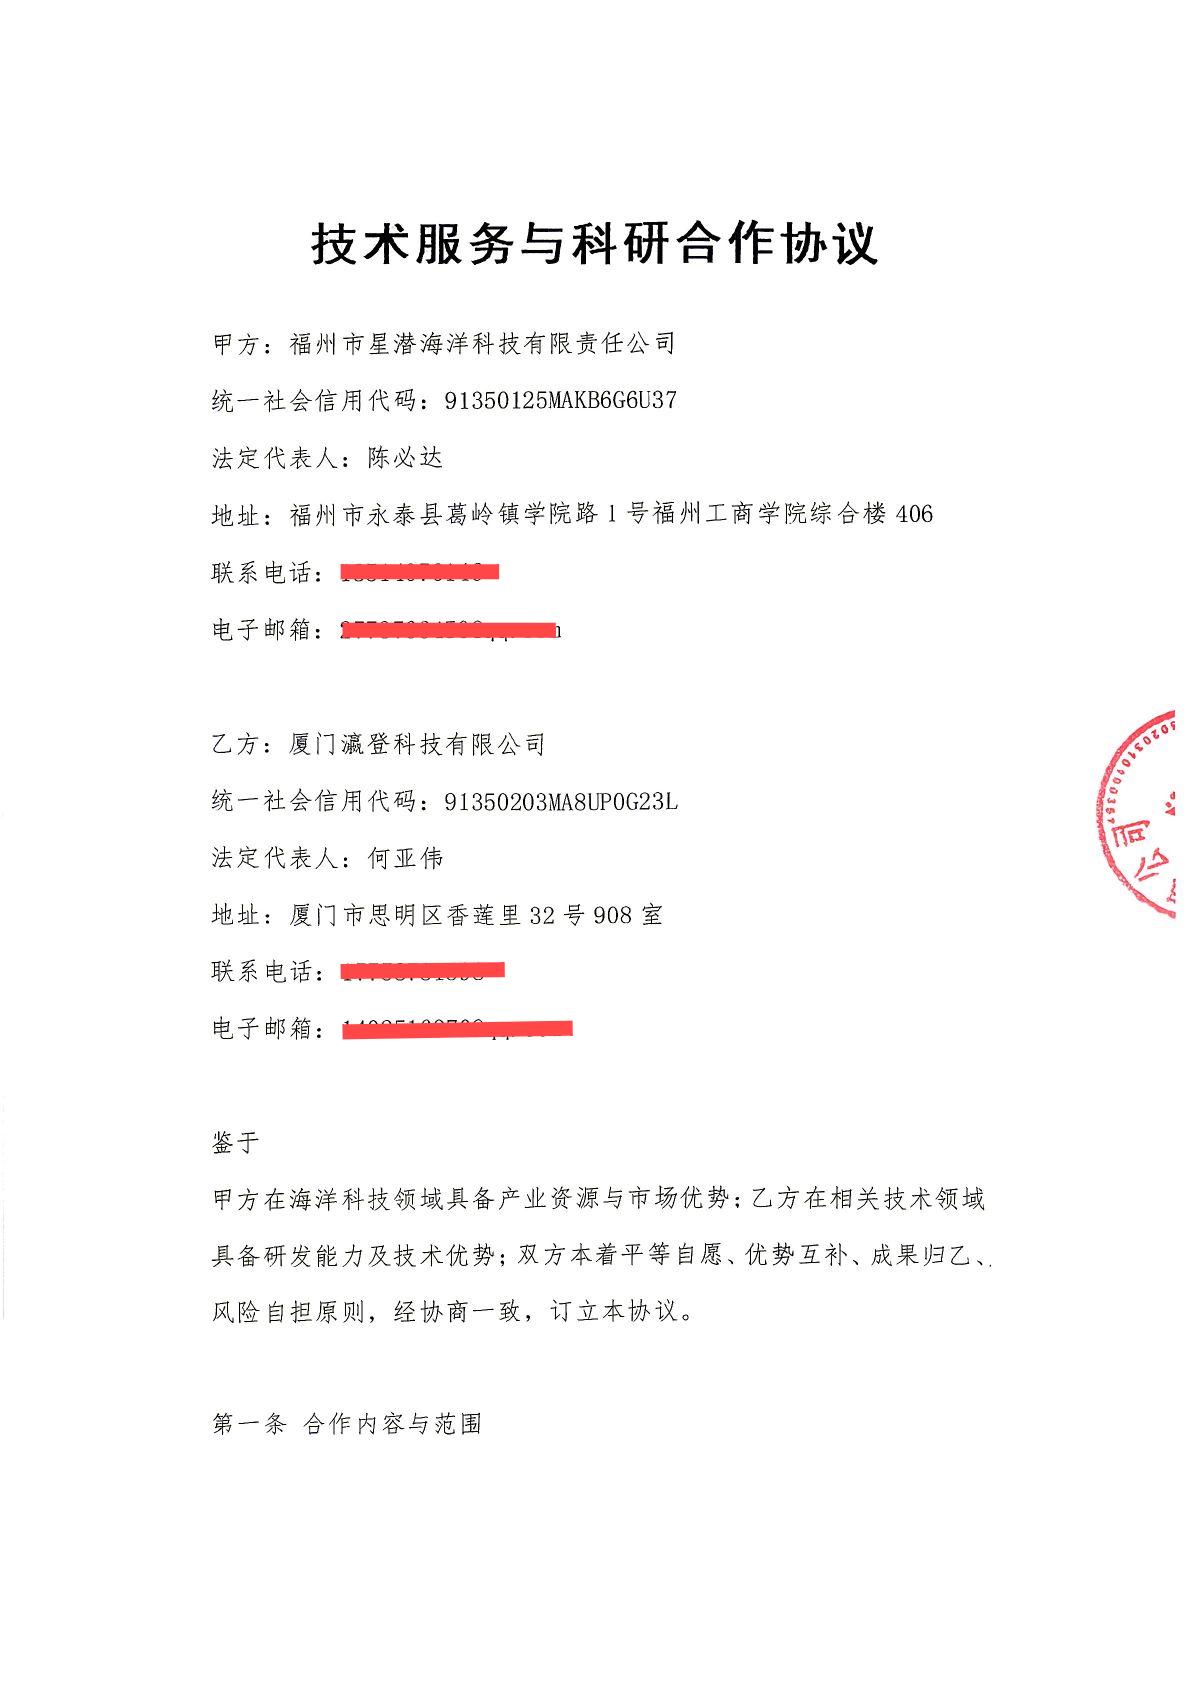
厦门瀛登科技合作协议
厦门瀛登科技有限公司
正式达成技术许可与科研合作,推进水下机器人在海洋工程装备、海洋水质与生态环境监测领域的应用。
浙江欧深泰海洋科技有限公司
高机动性水下机器人成果转化合作,签订成果转化意向协议书,进一步推进我司技术产业化落地。由于合作安排,暂不展示相关文件。

后续研发方向

  • 技术优化:融入智能决策算法,提升自主巡航与障碍规避能力;拓展水下作业性能,延长续航与通信距离。
  • 功能拓展:丰富作业模块(声呐探测器、水下电焊机等),满足更多民用场景需求;推进标准化生产,降低成本以扩大市场覆盖。
  • 市场应用:覆盖资源勘测、水质监测、水下检修等更多场景,推动水下机器人技术产业化落地。

技术研发关键节点

需求分析与设计阶段
  • 确定圆碟形外形设计,实现中心轴对称与上下对称,满足狭窄、崎岖环境作业需求
  • 规划三大工作模式(水下遥控驾驶、水面自主驾驶、水下作业拓展)
软硬件开发阶段
  • 硬件开发:完成控制板、电源开关板、无刷驱动系统、通信板等设计
  • 软件开发:研发自适应水下图像增强技术;基于PID的自主路径规划算法
  • 结构设计:模块化分舱式设计;自主防水结构;流线型外形优化
测试验证阶段
  • 实验室测试:完成150m海深耐压测试;通过仿真验证控制算法
  • 实地试验:开展水库静停、下潜、抗浪涌实验
  • 性能达标:所有技术指标达到设计要求
技术优化与迭代阶段
  • 拓展作业模块:支持水下多自由度机械手、水质抽样系统等模块化加装
  • 通信优化:远距离水下有缆通信系统实现电能与信号同步传输
  • 操作简化:双频率手柄适配各类手型,支持手机+手柄联合遥控